実験に使える時間は2時間。そのうち1時間30分が、山積みのカーゴバッグから試薬を探すだけで消えていく——。
宇宙飛行士から聞いたというこのエピソードを、イーサン・バラジャス(Ethan Barajas)氏は「宇宙開発最大のボトルネック」の象徴として語る。
アポロ計画から半世紀。低軌道はいま、医薬品や半導体、高性能光ファイバーを生み出す「巨大な新産業プラットフォーム」へと移行しつつある。ロケット、衛星、居住モジュール——世界中でスタートアップが押し寄せるなか、しかし人類史上で宇宙に行った人間はのべ約700人にすぎない。この極めて希少な人材が、荷解きや掃除、点検といった維持管理業務に時間を吸い取られている。
ならば、雑務はロボットに渡してしまえばいい。NASA出身のイーサン氏が創業したIcarus Robotics(イカロス・ロボティクス)の発想はシンプルだ。だが実行力が違う。創業から数年の若い企業でありながら、ISSに初の民間用エアロックを設置した米Voyager Technologies(ボイジャー・テクノロジーズ)と組み、自律型ロボット「Joyride(ジョイライド)」をISSへ送り込むミッションをすでに走らせている。宇宙ロボティクス領域のスター候補として、業界の視線が集まる一社だ。
ゼロG(微小重力)環境で、ロボットはいかに人間の右腕となるのか。前編では、17歳のNASAインターンから始まった原体験と、Joyrideの技術の核心に迫る。
目次
・累計わずか700人の「宇宙人材」
・「7自由度」のアームを持つ自律型ロボ
・ゼロG環境でのロボット動作はどうなるか
・NVIDIAがもたらしたエッジ計算革命
累計わずか700人の「宇宙人材」
―イーサンさんは17歳という若さでNASAのプロジェクトに関わったそうですね。その原体験が起業にどう繋がっているのでしょうか。
はい、非常に幸運なスタートでした。17歳のときにNASAで最初のインターンシップを経験し、国際宇宙ステーション(ISS)における植物の自律栽培プロジェクトに従事しました。その後、フルタイムでISSへデプロイ(配備)するハードウェアの開発に携わったのです。「自分の手で設計したハードウェアが宇宙へ行き、未来の宇宙開発に直接的な影響を与える」というプロセスを肌で感じられたことは、私の人生を決定づける素晴らしい原体験となりました。
その後、NASAのジェット推進研究所(JPL)を運営するカリフォルニア工科大学に進学し、さらに宇宙分野の研究を深めました。そこで気づいたのが、「宇宙飛行士の時間は驚くほど雑務に奪われている」という極めて深刻な現実だったのです。
―訓練を重ねたエリートである宇宙飛行士が、実際にはどのような作業に追われているのですか?
具体的な数字を挙げましょう。ISSには60日から90日ごとに補給船がやってきますが、その中には約3.5トンもの貨物が詰め込まれています。この大量の貨物バッグを搬入・整理するだけで、4人の宇宙飛行士で荷解きに7日、荷詰めに7日、合計14日間も費やしているのです。
さらに、宇宙飛行士に直接聞いた生々しいエピソードがあります。彼らが何らかの科学実験を行う際、割り当てられた時間が2時間あるとします。しかし、そのうちの「1時間30分」は、数あるカーゴバッグの中から必要な試薬や実験モジュールを探し出すことだけに費やされているというのです。
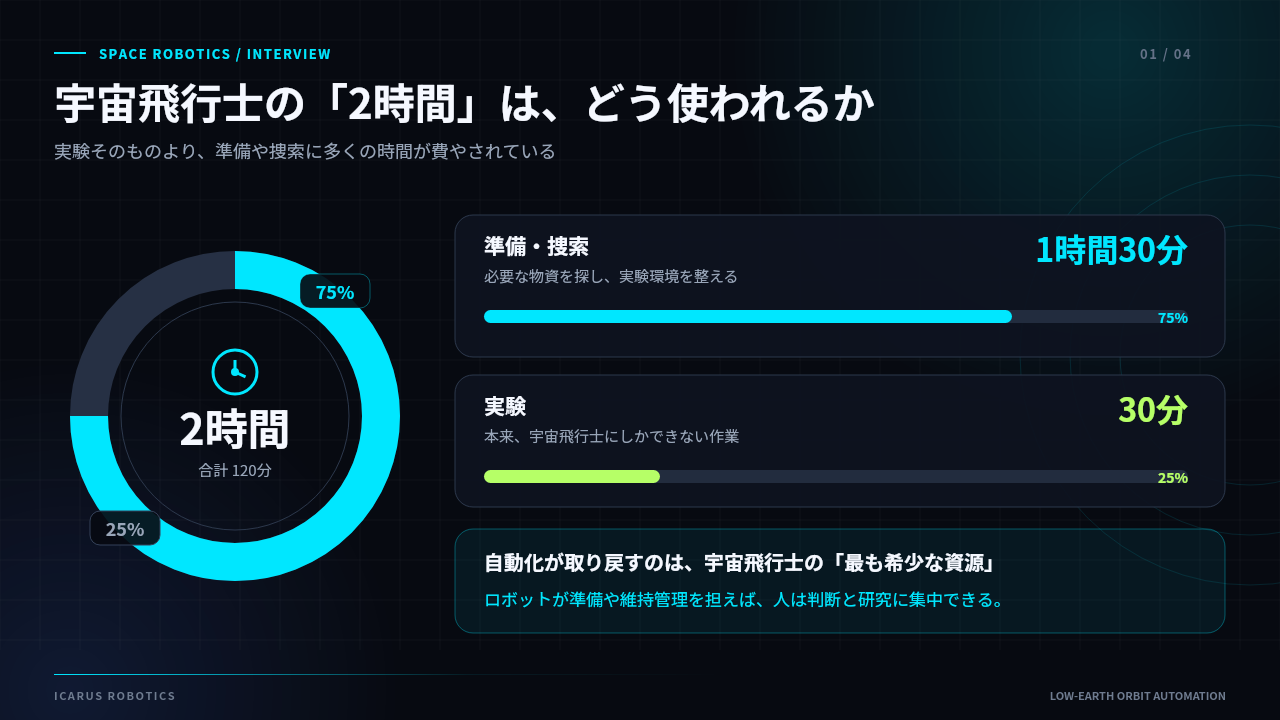
地球上で考えてみてください。がん治療の画期的な新薬開発や、高度な半導体、特殊な光ファイバーの製造といった「人類に計り知れないインパクトを与える仕事」をするために訓練された超一級の研究者が、勤務時間のほとんどを倉庫の棚卸しや掃除に費やしているようなものです。
なぜこれが起きるかというと、宇宙の労働力が圧倒的に足りないからです。人類の歴史上、宇宙に行った人間は累計で約700人しかいません。地球上ではGDPの約50%が「人間の労働力」によって支えられています。これからの商業宇宙ステーション時代、この極めて希少な人間のリソースを維持管理に浪費するのはあまりにも非効率です。だからこそ、労働制約の厳しい宇宙環境に「ロボット労働力」を投入し、日常的な雑務を肩代わりさせる必要があります。
「7自由度」のアームを持つ自律型ロボ
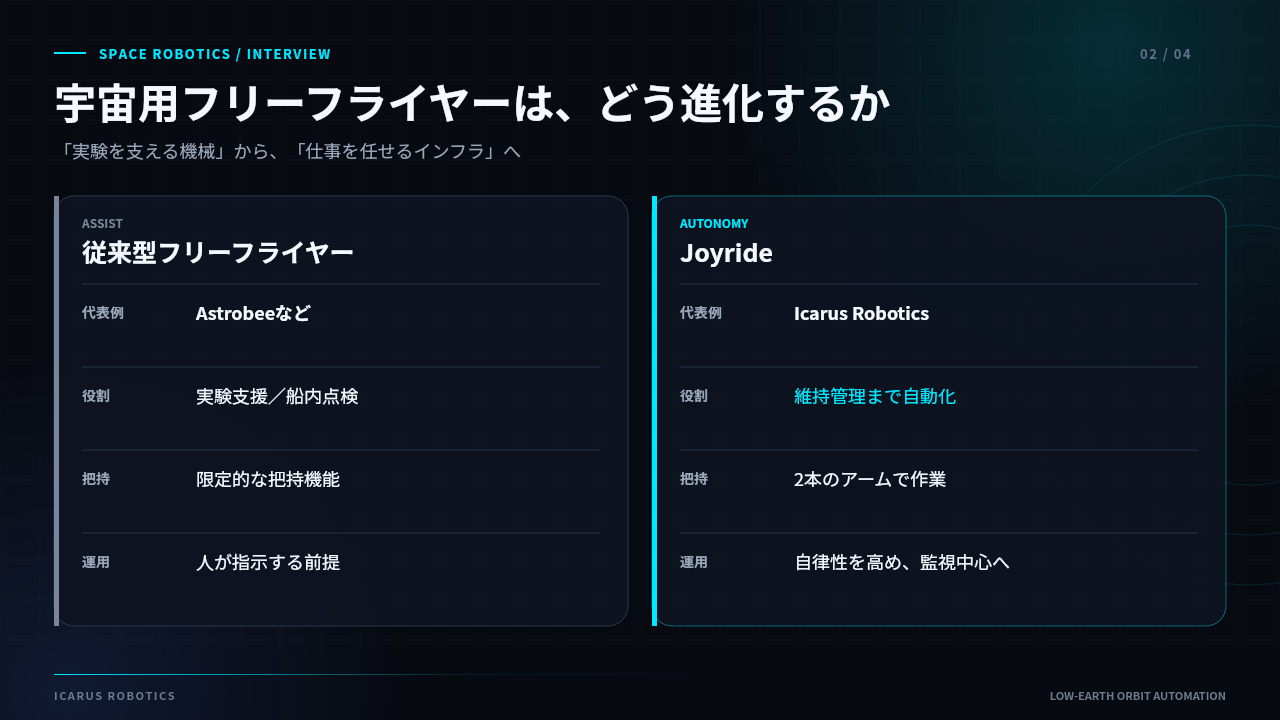
―宇宙空間で稼働するロボットとして、JAXAの「Int-Ball(イントボール)」やNASAの「Astrobee(アストロビー)」といった先行例があります。御社の「Joyride(ジョイライド)」の最大の違いは何でしょうか。
私たちはJAXAの「Int-Ball」などのフリーフライ型ロボット*から非常に大きなインスピレーションを受けました。最大の違いは、Joyrideが「目(カメラ)」としてだけでなく、極めて高度で器用な「手(マニピュレーター)」を備えている点です。
具体的には、7自由度(7-DoF)を持つ2本のロボットアームに加え、手すりなどの把持ポイントを掴んで機体をしっかりと固定(パーチング)するための、3自由度(3-DoF)のパーチングアームを1本備えています。
*フリーフライ型ロボット(Free-flying robot):宇宙ステーションの内部や宇宙空間を、壁や手すりにつかまることなく「ふわふわと自律的に浮遊して移動する(自由飛行する)タイプのロボット」のこと。
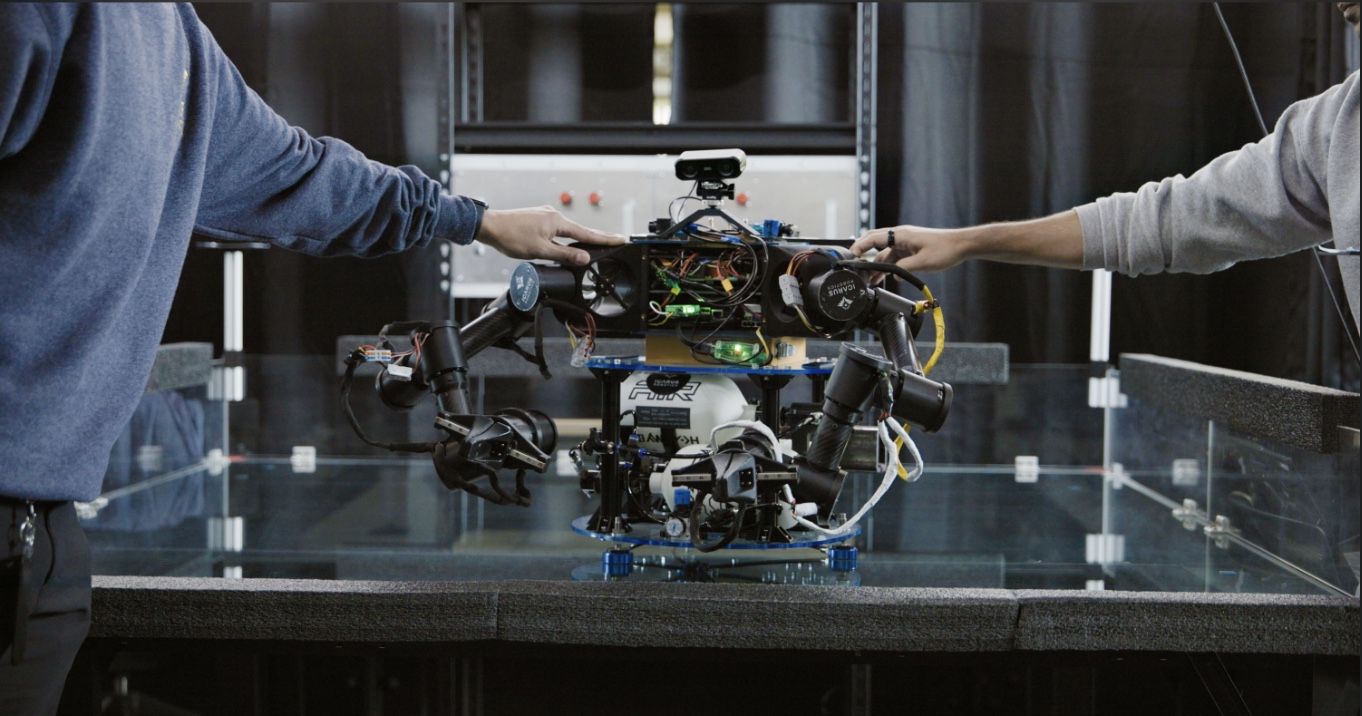
Image : Icarus Robotics
―なぜ壁に固定されたレール(ガントリー)やクレーンのような移動方式ではなく、あえて制御の難しいフリーフライ型にこだわったのでしょうか。
非常に重要な質問です。もし、ロボットをレール式やクレーン式、あるいはシャクトリムシのように移動させる機構(ガントリー式)にしてしまうと、新しくドッキングする補給船側にも全く同じレール設備をあらかじめ設置しなければならなくなります。そうしなければ、ロボットが補給船の中に入って貨物を取ってくることができないからです。
これは輸送システムのインフラを根本から変更することを意味し、数キログラム単位で莫大なコストがかかる宇宙開発において、数百キログラムもの「無駄な質量」を増やすことになります。
宇宙への輸送において、1キログラムの質量は極めて貴重です。だからこそ、既存の人間用環境をそのまま利用し、固定インフラに拘束されず、船内の各エリアや補給船内へと3次元空間を移動できるフリーフライ型こそが、顧客やパートナー企業との対話から導き出した「最適解」なのです。
ゼロG環境でのロボット動作はどうなるか
―微小重力環境で物理的なアームを正確に動かすというのは、地上とは比較にならない難しさがありそうですね。
まさに、開発における最大の技術的挑戦です。地球上であれば、1Gの重力があるおかげでロボットに生じる微細な振動やブレは接地・摩擦などで振動を抑えやすい。しかし、重力によるダンピング効果がない宇宙空間では、アームを動かしただけでその揺れがいつまでも止まりません。
さらに厄介なのが、「ダイナミックカップリング(動的結合)」と呼ばれる物理現象です。宇宙でアームを前方に突き出すと、反作用でロボットの身体が後方に押し戻されます。また、十分に質量のある物体を掴むと、システム全体の重心が前方にシフトするため、そのまま左右に並進移動しようとすると、ロボットはその場でクルクルと回転し始めてしまうのです。
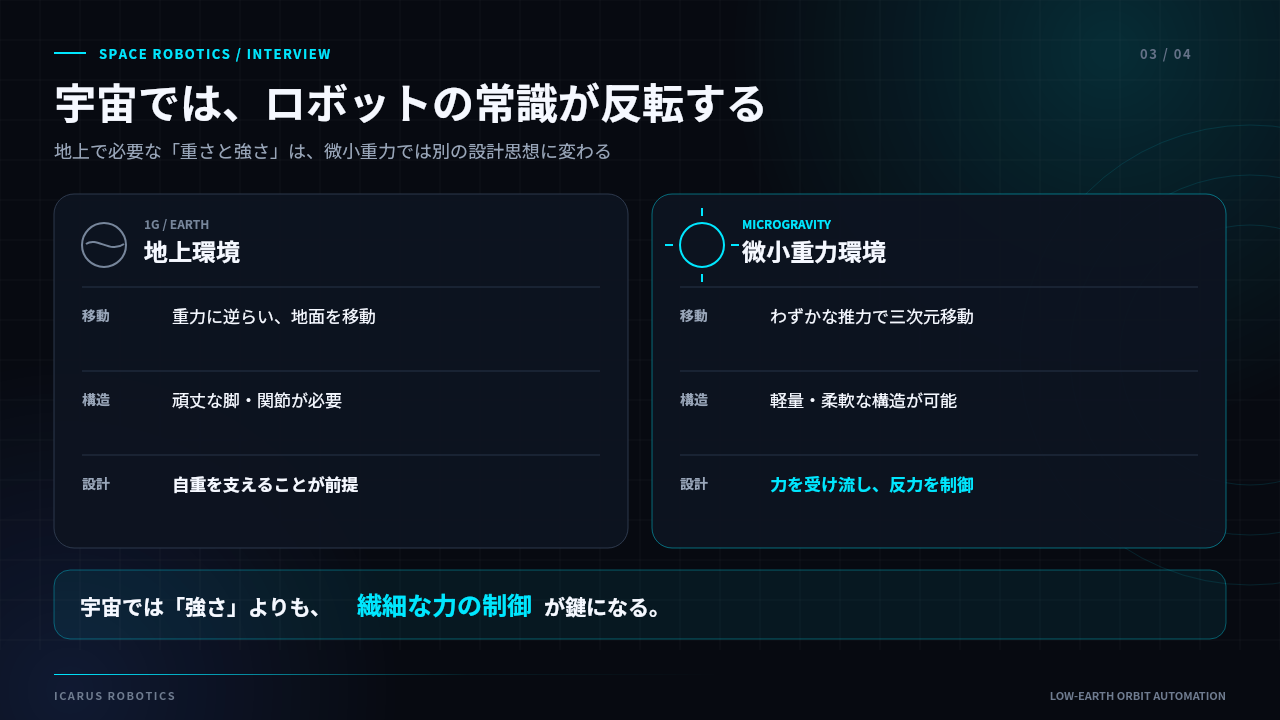
この「微小重力環境ならではの複雑な物理挙動」をリアルタイムに制御し、高度な自律性を実現するため、私たちは機体搭載の演算能力を飛躍的に高めました。従来の宇宙用フリーフライヤーは、ラズベリーパイのようなシングルボードコンピュータしか搭載しておらず、極めて限られた計算しかできませんでした。
しかし、当社のJoyrideにはNVIDIAの次世代ロボティクス用プラットフォーム「Jetson Thor SoM (System on Module)」をアビオニクスに採用しています。これにより、軌道上ロボットとして最高水準の演算能力を稼働させることが可能になりました。
NVIDIAがもたらしたエッジ計算革命
―その圧倒的な計算力を使って、具体的にどのような「AIモデル」を動かしているのでしょうか。
私たちはこの技術を「エンボディードAI(Embodied AI、実体を持つAIの意)」と呼んでいます。現在、地球上でChatGPTなどのLLM(大規模言語モデル)が、膨大なテキストデータから「次に来る最も確率の高い言葉(トークン)」を予測して文章を生成しているのは皆さんご存知の通りです。
私たちが開発している自律制御AIも、本質的なアプローチは同じです。Joyrideの操縦において、私たちはまず地上の熟練オペレーターによる遠隔操作を行います。そして、その際のカメラのビデオ映像、関節の動き、テレメトリデータ(ロボットの関節角度、ステート、各関節にかかるトルク)をすべてトレーニングパイプラインに投入します。
VLA(Vision-Language-Action)モデルなどのAIモデルは、これらの操作例から「映像の次のフレーム(the next frame in the video)」を連続的に予測(Next Prediction)するよう学習します。ロボットがカメラを通じて「ここに水ボトルがある」と認識したとき、次にどうアームを伸ばし、どの角度と力加減(トルク)でエンドエフェクター(手先)を閉じ、どう右に動かすべきか――これらを物理的な「次フレーム予測」の連続としてAI自身が弾き出し、身体を自律制御するのです。これが、私たちの取り組む実体を持つAI、エンボディードAIのメカニズムです。
記事後編は…
宇宙飛行士の時間を取り戻す――その構想を実現するには、Joyrideを宇宙へ送り込み、実環境で学ばせながら、自律性を一段ずつ高めていかなければならない。後編では、遠隔操作から100%自律化へ至るロードマップ、NASAや米国防省も顧客に持つ宇宙探査・インフラ開発企業ボイジャー・テクノロジーズとの提携で切り開くISSへの実装、そしてイーサン氏が見据える「宇宙ロボット労働力」の未来に迫る。